面向拉萨特殊环境的差速农业无人车底盘与智能植保机器人管理系统研发
摘要
随着智慧农业与高原特色农业的快速发展,适应拉萨高海拔、复杂地形环境的农业无人装备需求日益迫切。本文围绕差速驱动农业无人车底盘设计、农业植保机器人整机制造以及智能车辆管理信息处理系统三个关键技术环节,探讨面向拉萨地区的农业无人装备系统化研发路径,为高原农业机械化与智能化提供技术参考。
一、引言
拉萨地区海拔高、昼夜温差大、地块分散且地形起伏明显,传统大型农机难以有效作业,轻量化、智能化的农业无人车成为重要补充方案。植保作业是农业生产中的关键环节,研发适配高原环境的差速农业植保机器人,并配套智能车辆管理信息处理系统,对提升作业效率、降低农药浪费和保障人员安全具有重要意义。此类系统的研发涉及底盘机械设计、动力与控制系统、作业执行机构以及多车协同管理信息平台等多学科交叉内容。
二、差速农业无人车底盘设计
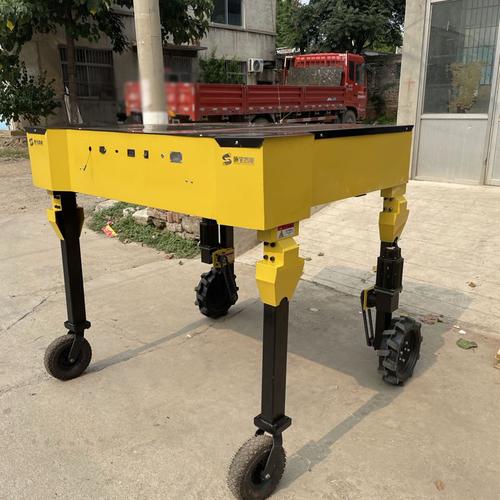
差速驱动底盘是农业植保机器人的基础承载平台。在拉萨应用场景下,底盘设计需重点考虑以下方面:
- 通过性设计:针对高原农田地块不规则、垄沟落差较大的特点,采用四轮独立差速驱动结构,配合较高的离地间隙和宽胎面轮胎,增强越障与防陷能力。
- 动力匹配:高原空气稀薄导致内燃机功率衰减明显,纯电驱动方案更为适宜。底盘需配置大容量电池组与高效电机,并根据植保作业负载进行功率匹配计算,保证连续作业续航。
- 差速转向控制:通过左右轮速差实现原地转向与窄道掉头,适应田间狭窄空间作业,降低对地块周边作物的碾压损伤。
- 环境适应性:底盘结构件需满足低温、强紫外线和大温差环境下的材料稳定性要求,电气系统做好防护等级设计。
三、农业植保机器人整机集成
在差速底盘基础上,植保机器人整机集成需完成药箱、喷施系统、环境感知模块与作业控制单元的匹配设计。药箱容量与重心布局需与底盘承载能力协调,喷施系统采用变量喷雾技术,结合风速、车速与作业幅宽实时调节流量,减少药液飘移。感知模块包括视觉相机、超声波雷达与定位单元,用于田间边界识别、障碍物检测和路径跟踪。整机控制系统实现行驶与喷施的协同控制,确保作业均匀性与安全性。
四、智能车辆管理信息处理系统
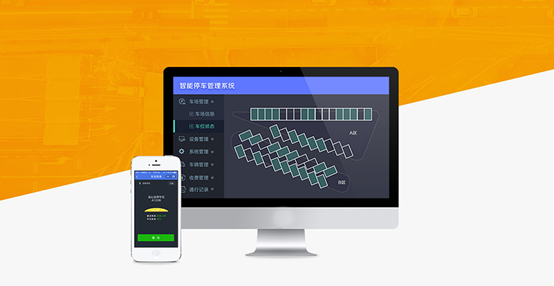
智能车辆管理信息处理系统是连接单机作业与多车调度的核心平台,主要功能包括:
- 车辆状态监测:实时采集车速、电量、药液余量、故障码等运行数据,通过无线链路回传至管理平台。
- 作业任务管理:支持地块电子地图构建、作业路径规划与任务下发,记录作业轨迹与喷施量,形成作业档案。
- 多车协同调度:当作业规模扩大时,对多台植保机器人进行任务分配与冲突避让,提高整体作业效率。
- 数据分析与决策支持:对历史作业数据进行统计分析,为用药方案优化、设备维护计划制定提供依据。
系统研发需兼顾拉萨地区网络通信条件,采用边缘计算与云端协同架构,在弱网环境下保证关键数据的本地处理与缓存上传。
五、研发难点与应对思路
面向拉萨环境的研发面临若干突出难点:一是高海拔低温对电池性能的影响,需开展电池热管理与低温适应性测试;二是地块分散导致的定位精度与通信覆盖问题,可结合北斗定位与本地组网方案加以解决;三是植保机器人与管理系统的标准化接口设计,需要在研发初期统一数据协议,保证系统可扩展性。
六、
差速农业无人车底盘、植保机器人整机与智能车辆管理信息处理系统构成了一套完整的高原农业无人作业解决方案。研发过程中应充分考虑拉萨特殊自然环境对装备性能与信息系统可靠性的要求,通过底盘适应性设计、整机集成优化和管理平台协同开发,推动高原农业植保作业向智能化、精细化方向发展,为类似高海拔地区的农业无人装备应用提供可借鉴的技术路线。
如若转载,请注明出处:http://www.crypzs.com/product/2.html
更新时间:2026-10-28 14:51:10